Une caméra 5 MP mesure 2880 pixels de large, et l’identification exige environ 250 pixels par mètre. Ces deux nombres fixent la limite sans référence à la distance entre la caméra et le sujet : elle identifie sur une largeur de champ de 11.5 m, et tout ce qui est plus large relève de la reconnaissance, de l’observation ou de la détection. La distance n’entre en jeu que par l’objectif.
C’est la réponse que cherchent la plupart des acheteurs quand ils demandent jusqu’où voit une caméra, et c’est aussi celle qu’on ignore sur le chantier. Une caméra achetée pour ses mégapixels est ensuite posée pour couvrir une cour de 40 m de large, et les images qui reviennent montrent une silhouette, pas un visage. L’arithmétique ci-dessous fixe le plan avant que la commande ne soit passée.
Que signifient la détection, la reconnaissance et l’identification en chiffres ?
Les niveaux se définissent par la densité de pixels sur le sujet, non par la distance de la caméra. L’échelle communément employée vient de l’IEC 62676-4 et est reprise dans la plupart des appels d’offres européens ; chaque niveau s’exprime en pixels par mètre au plan où se tient le sujet, à partir des pixels qui tombent sur un visage de 16 cm.
| Niveau | Pixels par mètre | Pixels sur un visage de 16 cm | Largeur de champ sur un capteur de 2880 pixels |
|---|---|---|---|
| Détection — quelque chose est là | 25 | 4 | 115 m |
| Observation — une personne, sa direction | 63 | 10 | 46 m |
| Reconnaissance — la même personne que précédemment | 125 | 20 | 23 m |
| Identification — un visage suffisant pour être nommé | 250 | 40 | 11.5 m |
Deux réserves avant d’employer ces nombres dans une spécification. D’abord, certaines recommandations demandent 80 pixels sur un visage plutôt que 40 partout où la lumière est mauvaise ou les personnes ne regardent pas la caméra, ce qui double la densité exigée — 500 px/m. Ensuite, la densité se mesure au plan du sujet et à la résolution réellement enregistrée : un flux principal fortement compressé, ou une image extraite au mauvais moment, ne tiendra pas le niveau que le plan promettait.
Comment la calculer pour une position devant laquelle vous vous tenez ?
Mesurez la largeur que la caméra couvrira au plan qui vous intéresse — une porte, un comptoir, une ligne de portail, le bord proche d’une cour — puis divisez la largeur d’image par cette valeur. Rien d’autre n’est nécessaire pour un premier calcul, et le résultat est ce que le plan doit porter.
| Largeur de champ sur le sujet | Pixels par mètre (2880 px) | Ce que le cadre permet |
|---|---|---|
| 2 m | 1440 | Visages, mains, documents, petites étiquettes |
| 4 m | 720 | Identification nette ; emballages lisibles |
| 6 m | 480 | Identification avec marge ; lecture de plaque au bon angle |
| 11.5 m | 250 | Limite d’identification |
| 15 m | 192 | Reconnaissance — la même personne que précédemment |
| 23 m | 125 | Limite de reconnaissance |
| 40 m | 72 | Observation |
| 60 m | 48 | Détection avec sens de déplacement |
| 115 m | 25 | Limite de détection |
C’est le tableau qui tranche les discussions sur les mégapixels. « Jusqu’où cette caméra voit-elle » est la mauvaise question, car une caméra n’a pas de limite de distance : elle a une limite de largeur de champ. La bonne question est « quelle est la largeur de ce que je dois identifier, et où se trouve la caméra ». Une caméra à 40 m d’une porte qu’elle couvre sur 6 m identifie parfaitement ; la même caméra à 4 m d’une rampe de parking qu’elle couvre sur 30 m n’y parvient pas.
Que donnent ces chiffres sur un bâtiment réel ?
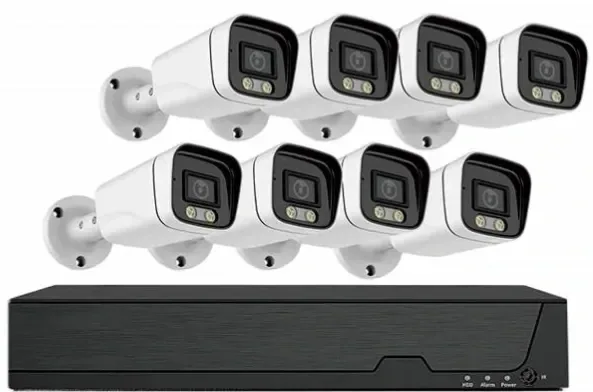
Faites passer les largeurs d’un plan courant dans la même arithmétique. Toutes nos caméras fixes — le modèle balle FC5B et le dôme FC5D — sont en 5 MP à 2880 × 1620 : la troisième colonne est donc ce que ces positions produisent réellement.
| Position | Largeur de champ sur le sujet | Pixels par mètre | Ce que l’opérateur obtient |
|---|---|---|---|
| Porte d’entrée, visée en travers de l’ouverture | 2 m | 1440 | Identification avec une large marge |
| Comptoir de réception et bureau | 4 m | 720 | Identification, plus les documents sur le comptoir |
| Palier d’ascenseurs | 6 m | 480 | Identification de quiconque se présente aux portes |
| Allée d’entrepôt | 20 m | 144 | Reconnaissance le long des rayonnages |
| Allée de parking | 30 m | 96 | Observation ; véhicules et mouvements |
| Route de périmètre | 60 m | 48 | Détection, sens de déplacement |
| Cour, une seule caméra grand angle | 115 m | 25 | Détection à la limite — une silhouette, au mieux |
Nos caméras balle et dôme 5 MP sont faites pour les trois premières lignes : à un comptoir ou dans un hall, la densité dépasse de loin ce qu’exige une relecture des images, ce qui explique pourquoi l’effort de conception se concentre sur les trois dernières. Une caméra grand angle sur une cour reste un dispositif de détection, quelle que soit sa résolution, et la manière honnête de couvrir une cour est une chaîne de positions à champ plus étroit plutôt qu’une caméra coûteuse dans un angle.
Pourquoi la hauteur de pose aggrave-t-elle le résultat ?
Parce que la caméra mesure sa distance le long de la ligne de visée, et que la hauteur s’ajoute à cette ligne. Une caméra à 3 m de haut visant un sujet à 15 m mesure 15.3 m — une perte de 2 % que personne ne remarque. La même caméra à 5 m de haut visant un sujet à 8 m mesure 9.4 m, une perte de 18 %, et la largeur de champ reste fixe tandis que la distance augmente : la densité baisse d’autant.
La hauteur coûte ensuite une seconde fois, en angle. Un visage vu à 30 degrés au-dessus est écrasé en haut de crâne, et l’écart entre les yeux — le détail sur lequel l’identification repose réellement — est comprimé dans la même proportion. Les caméras de porte d’entrée et de caisse sont à leur aise entre environ 2.5 m et 3.5 m : assez haut pour que personne ne les atteigne depuis le sol, assez peu inclinées pour qu’un visage reste un visage. Au-dessus de 4 m, il faut une raison — vandalisme, chariot élévateur, quai de chargement — et la réponse est alors un angle de champ plus étroit depuis plus loin, non une visée plus plongeante.
Quand un PTZ remplace-t-il trois caméras fixes ?
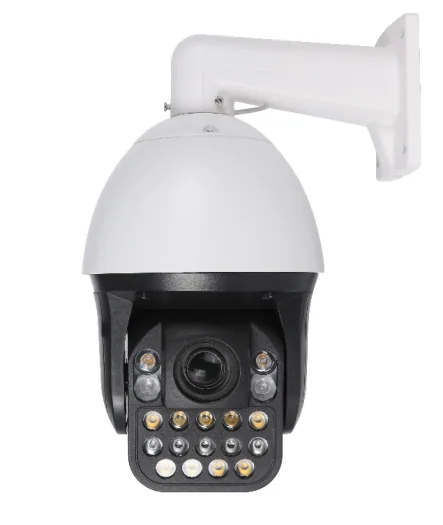
Le zoom est le seul moyen honnête de tenir un champ étroit à grande distance, et il se calcule de la même façon. Pour conserver une largeur d’identification de 11.5 m à 20 m, l’objectif doit couvrir environ 32 degrés horizontalement ; à 50 m, 13 degrés ; à 150 m, 4.4 degrés. Notre dôme rapide PTZ FC5P porte un zoom optique 36× sur un objectif 4.6–167 mm, ces angles sont donc atteignables, et il annonce 150 m d’infrarouge — ce chiffre est la portée de l’illuminateur, pas une distance d’identification, et les deux sont régulièrement confondus dans les devis.
Ce qu’un PTZ ne fait pas, c’est tout surveiller à la fois. Il ne donne qu’une vue à la fois : une ronde de préréglages revient sur une scène toutes les quelques minutes, et l’événement qui compte se produit en général entre deux passages. Employez-le là où un opérateur regarde, ou là où une scène doit être inspectée à la demande, et gardez des caméras fixes sur les portes et les comptoirs que rien ne doit manquer. Le dosage pratique sur la plupart des sites tient en une phrase : des caméras fixes pour la preuve, un PTZ pour la vue large et le portail lointain.
Combien coûte le détail en stockage et en bande passante ?
Le capteur ne facture pas les pixels ; l’enregistreur, si. Nos caméras émettent le flux principal à 500–8000 kbps et le sous-flux à 50–2000 kbps : la même caméra 5 MP peut donc coûter 21 GB par jour ou 84 GB par jour selon le réglage du flux.
| Débit du flux principal | Par caméra, par jour | 30 jours, une caméra | 30 jours, quatre caméras |
|---|---|---|---|
| 2 Mbps | 21 GB | 633 GB | 2.5 TB |
| 4 Mbps | 42 GB | 1.27 TB | 4.9 TB |
| 8 Mbps | 84 GB | 2.53 TB | 9.9 TB |
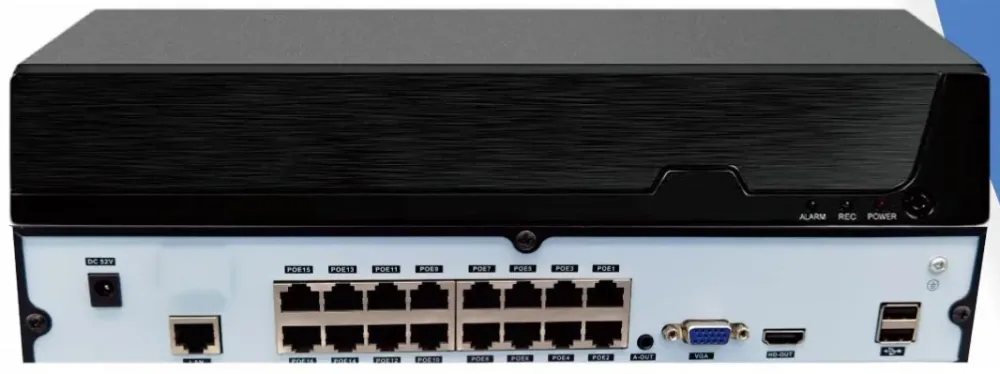
Ce tableau est l’argument pour ne placer de la densité que là où les images seront réellement visionnées. Enregistrer chaque caméra à 8 Mbps parce que le site pourrait en avoir besoin, c’est ainsi qu’un projet 16 canaux devient un enregistreur 32 canaux et une commande de disques ; la gamme de NVR précise le nombre de canaux et les baies de disques, pour que le stockage se dimensionne par l’arithmétique et non par habitude. Les vues directes sur le moniteur peuvent venir du sous-flux, ce qui laisse le flux principal à l’enregistrement. Le calcul de rétention pour lui-même est détaillé dans notre guide sur le stockage.
Que faut-il inscrire sur le plan ?
Cinq éléments par position, et le projet passe sa première visite de site. Sans eux, la même discussion revient à la réception, avec une caméra déjà dans le mur.
- Largeur de champ au plan du sujet, en mètres — mesurée sur le plan, non estimée depuis le plafond.
- Niveau de tâche pour cette position : détecter, observer, reconnaître ou identifier, et pourquoi ce niveau et non celui d’en dessous.
- Pixels par mètre qui découle des deux nombres précédents, avec la largeur du capteur indiquée pour que le calcul soit vérifiable par n’importe qui.
- Hauteur de pose et inclinaison, pour que la personne qui installe ne soit pas libre de choisir une meilleure vue du plafond.
- Ce qui se passe si le niveau n’est pas atteint — une seconde position, un objectif plus étroit, ou une dégradation acceptée et consignée comme décision.
Le but de l’arithmétique n’est pas la précision au dernier pixel. C’est que le site se discute sur papier, au prix d’un dessin, plutôt qu’en réunion d’exploitation six mois plus tard, au prix d’un incident que personne ne peut identifier. Si vous nous envoyez un plan avec les largeurs de champ portées, notre planificateur de système renvoie une liste de positions avec densités, flux et stockage déjà chiffrés, et un devis qui en découle plutôt que d’un nombre de caméras.